모터 인버터(모터 권선을 구동하는 스위칭 단)가 상태를 바꾸는 순간 전류 감지 값이 튀어 오릅니다. 상 전류가 실제로 변했을까요, 감지 회로가 오차를 더했을까요, 아니면 둘 다일까요?
이 글은 공칭 48볼트(48 V) 전원과 특정 제품을 가정하지 않은 일반적인 전류 감지 증폭기를 둔 가상의 모터 구동 예를 따라갑니다. 아날로그·전력 회로 엔지니어가 스위칭 에지 근처의 측정값을 언제 신뢰할 수 있는지 판단하는 방법과 요청할 근거 체크리스트를 제공합니다. 다루는 범위는 아날로그 감지에 한정됩니다.
세 가지 핵심
- 튀는 값은 실제 전류일 수도, 감지 오차일 수도, 둘 다일 수도 있습니다.
- 션트는 별도의 두 연결로 감지하고, 공칭 48 V만이 아니라 입력에 실제로 걸리는 전압 변동을 확인하십시오.
- 허용 오차를 먼저 정한 뒤, 전체 신호 경로가 그 범위에 들어가 머무르는 시점을 찾으십시오.
스위칭 에지의 튐: 실제로 무엇을 측정한 것일까?
모터 상 전류는 리플이 있고 부하를 따르며 양방향으로 흐를 수 있습니다. 스위칭 에지는 전력 스위치가 켜지거나 꺼지는 순간입니다. 펄스 켜짐 시간을 바꾸어 구동을 조절하는 PWM(pulse-width modulation)에서는 에지가 계속 반복되며, 에지마다 모터 단자 전압이 빠르게 뜁니다.
이때 출력에는 세 가지 효과가 함께 나타날 수 있습니다. 실제 전류 변화, Analog Devices의 공통 모드 과도 응답 설명에서 다루는 두 입력에 함께 걸리는 빠른 전압 변화에 대한 증폭기의 응답, 그리고 주변에서 변하는 전류나 전압의 결합으로 생기는 원치 않는 전압인 픽업(pickup)입니다. 아래에서 쓰는 잔류 오차(residual error)는 측정 출력과 실제 전류에 해당하는 이상적 출력의 차이이며, 실제 전류도 함께 변하고 있을 수 있습니다. 이 에지를 만드는 단에 대해서는 인버터 제어 칩과 파워 아날로그 스택을 참고하십시오.
션트 전압과 스위칭 전압을 분리하십시오
션트(shunt, 션트 저항)는 전류 경로에 넣은 낮은 저항이며, 양단 전압이 전류를 나타냅니다. 이 전압이 차동 전압(differential voltage), 즉 증폭기의 두 감지 입력 사이의 전압 차이입니다. 두 입력은 모터 단자를 따라 움직이는 훨씬 큰 전압 위에 놓일 수도 있습니다. 공통 모드 전압(common-mode voltage)은 증폭기의 기준 전위(보통 그라운드)에 대한 두 입력 전압의 평균이며, 에지마다 계단처럼 변합니다.
켈빈 연결(Kelvin connection, 4단자 또는 force-sense 연결이라고도 함)은 전류가 흐르는 경로와 전압을 감지하는 선을 분리합니다. 두 감지 연결은 션트 단자에서 곧바로 짧고 가깝게 인출하고, 전류가 흐르는 구리 배선과 스위칭 전류 루프에서 멀리 두십시오. 이렇게 하면 구리 저항에 의한 오차는 줄어들지만 픽업은 없어지지 않습니다.
출력 기준 전압(output reference)은 증폭기의 기준 입력에 가하는 별도의 전압입니다. 전류가 0일 때의 출력 수준을 정하며, 적절한 출력 범위에서는 그 수준보다 높거나 낮은 출력으로 양방향 전류를 나타낼 수 있습니다.
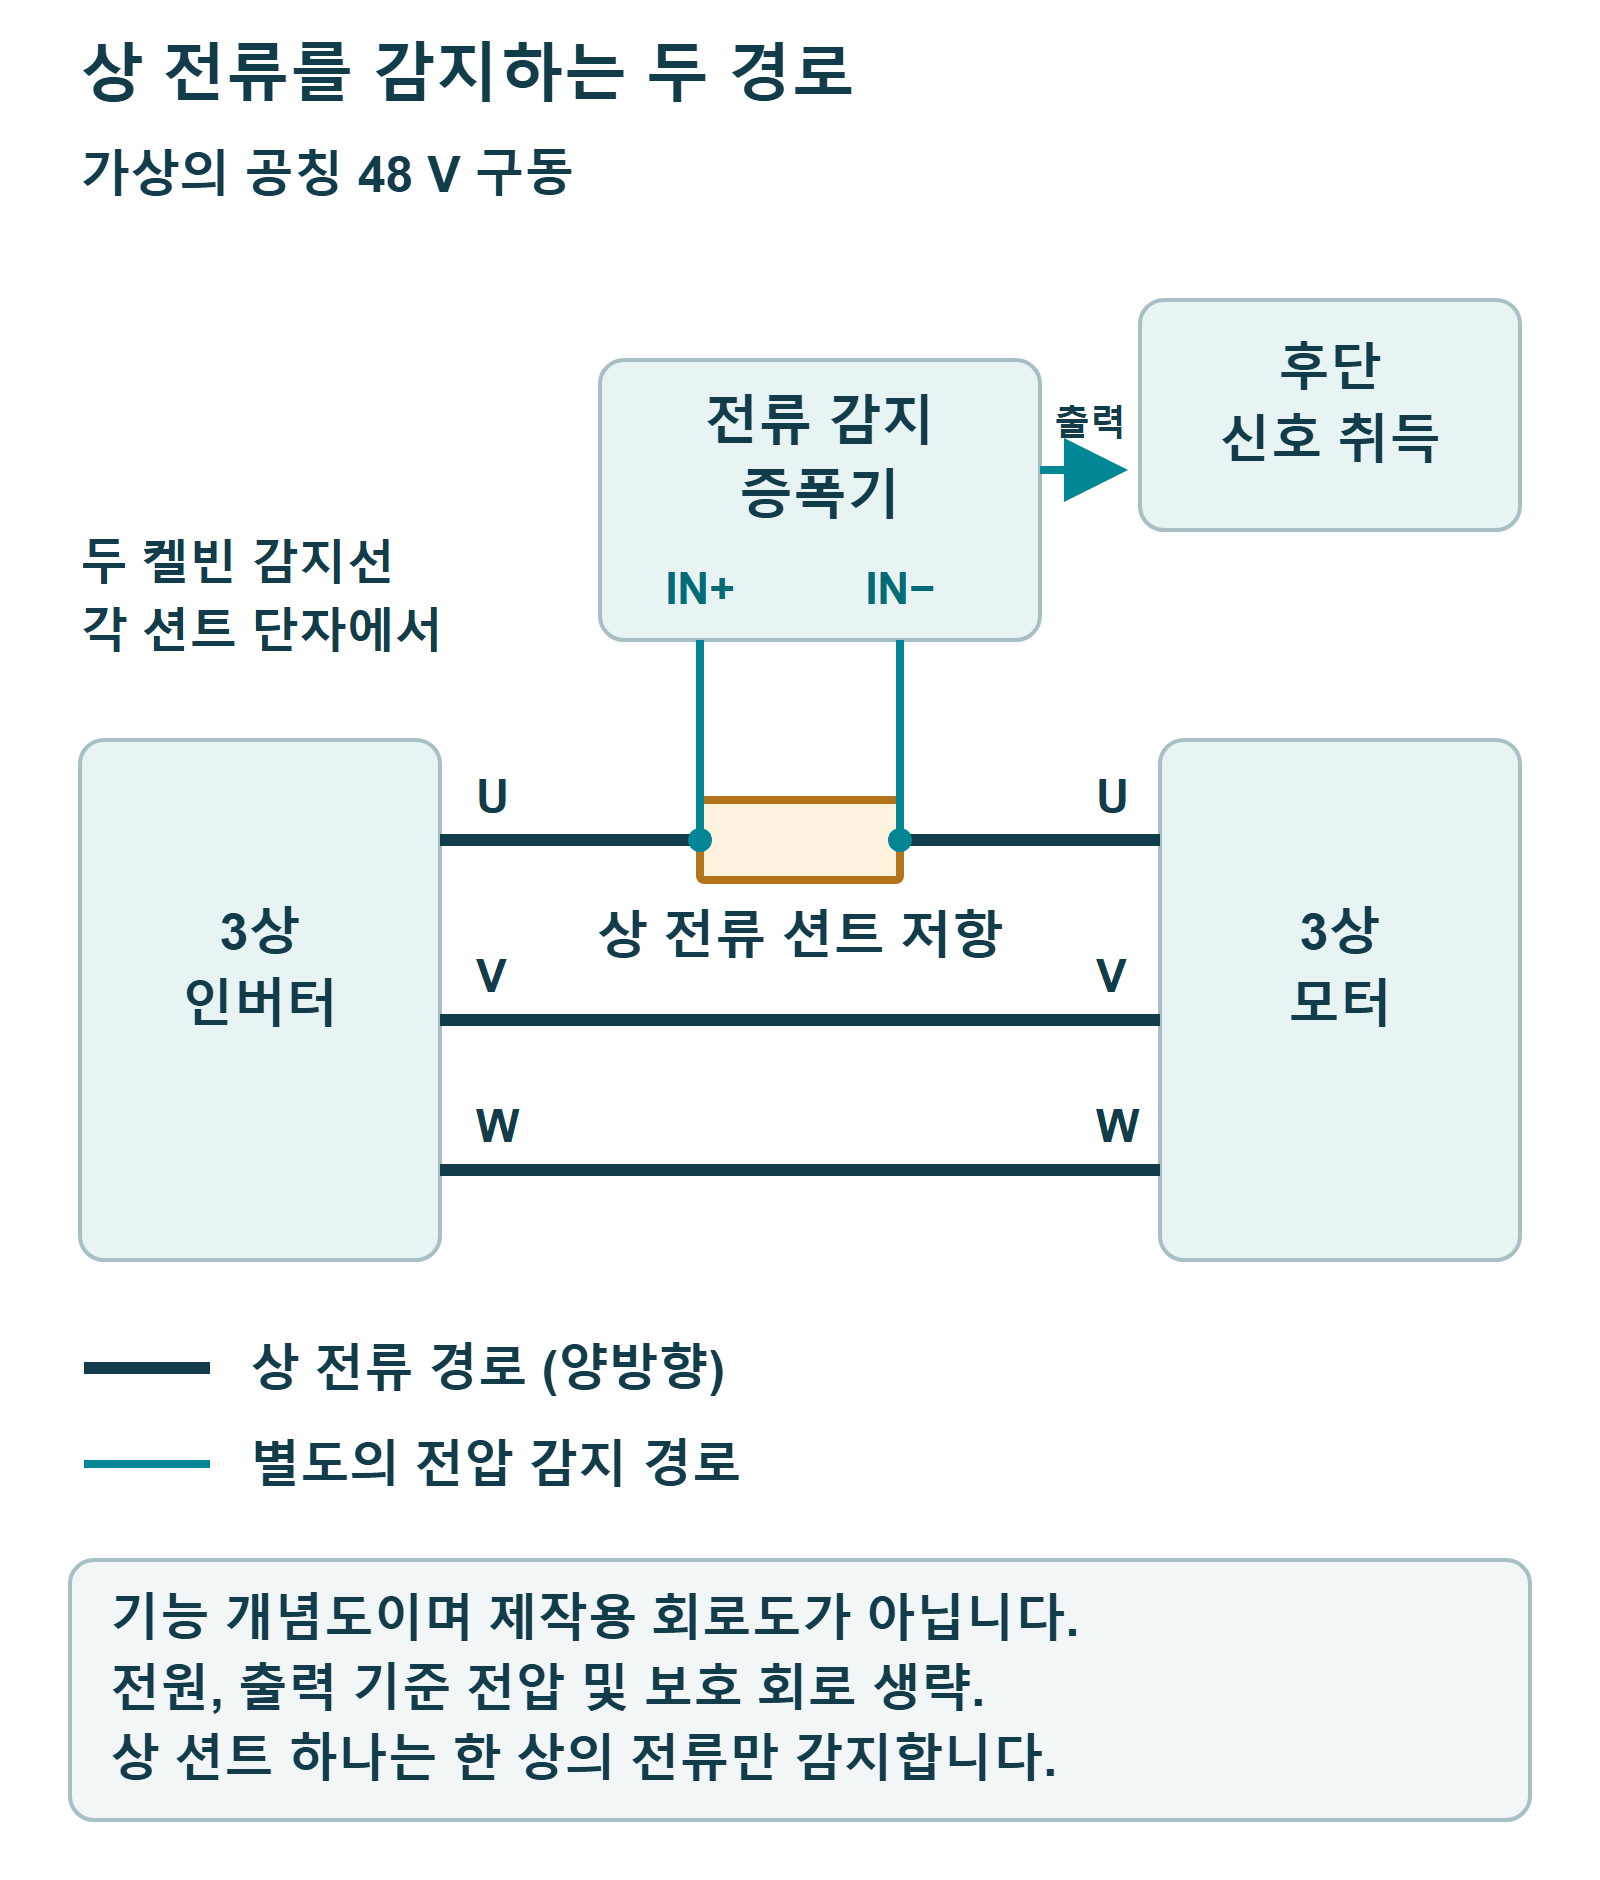
션트 위치를 확인하십시오. 상 션트 하나는 세 상의 전류가 아니라 한 상의 전류를 측정합니다.
또한 각 입력에 실제로 걸리는 전압 변동을, 언더슈트(undershoot, 예를 들어 그라운드 아래처럼 의도한 수준보다 낮게 내려가는 현상)와 링잉(ringing, 최종 전압 주위의 진동)까지 포함해 소자의 권장 동작 조건과 비교하십시오. 절대 최대 정격은 소자에 가해도 되는 스트레스의 한계이며, 측정 정확도를 보장하는 값이 아닙니다. 공칭 48 V 버스라는 사실만으로 증폭기의 입력 범위가 맞는다고 할 수는 없습니다.
DC 정확도만으로는 언제부터 읽을 수 있는지 알 수 없습니다
CMRR(common-mode rejection ratio)은 차동 전압에 대한 응답과 비교하여, 증폭기가 두 입력에 함께 걸리는 전압을 얼마나 억제하는지 나타내는 비입니다. 보통 빠른 에지가 아닌 정상 상태의 전압, 즉 DC(direct current, 직류) 조건에서 표기되므로 스위칭 에지 이후의 동작을 보장하지 않습니다. 대역폭(bandwidth), 곧 정해진 신호 응답이 유지되는 주파수 범위 역시 공통 모드 전압 변화에 대한 면역을 뜻하지 않습니다. 과부하 회복(overload recovery), 즉 과부하 뒤 유효한 동작으로 돌아오는 과정에서는 출력이 유효하지 않을 수 있습니다.
그러니 출력이 언제부터 쓸 만한지 물어야 합니다. 허용 측정 오차를 먼저 정하십시오. 그다음 전체 신호 경로가 정한 오차 범위에 들어가 그 안에 머무르는 시점을 찾으십시오. 이것이 안정화(settling)이며, 범위에 한 번 스치는 것은 해당하지 않습니다. 후단 신호 취득(downstream acquisition)은 증폭기 출력을 샘플링하는 과정입니다. 샘플링 회로에는 취득 구간(acquisition interval) 전체 동안 유효한 신호가 필요합니다. 이 구간은 안정화 이후부터 다음 교란 이전 사이에 들어와야 하며, 타이밍 불확실성도 고려해야 합니다.
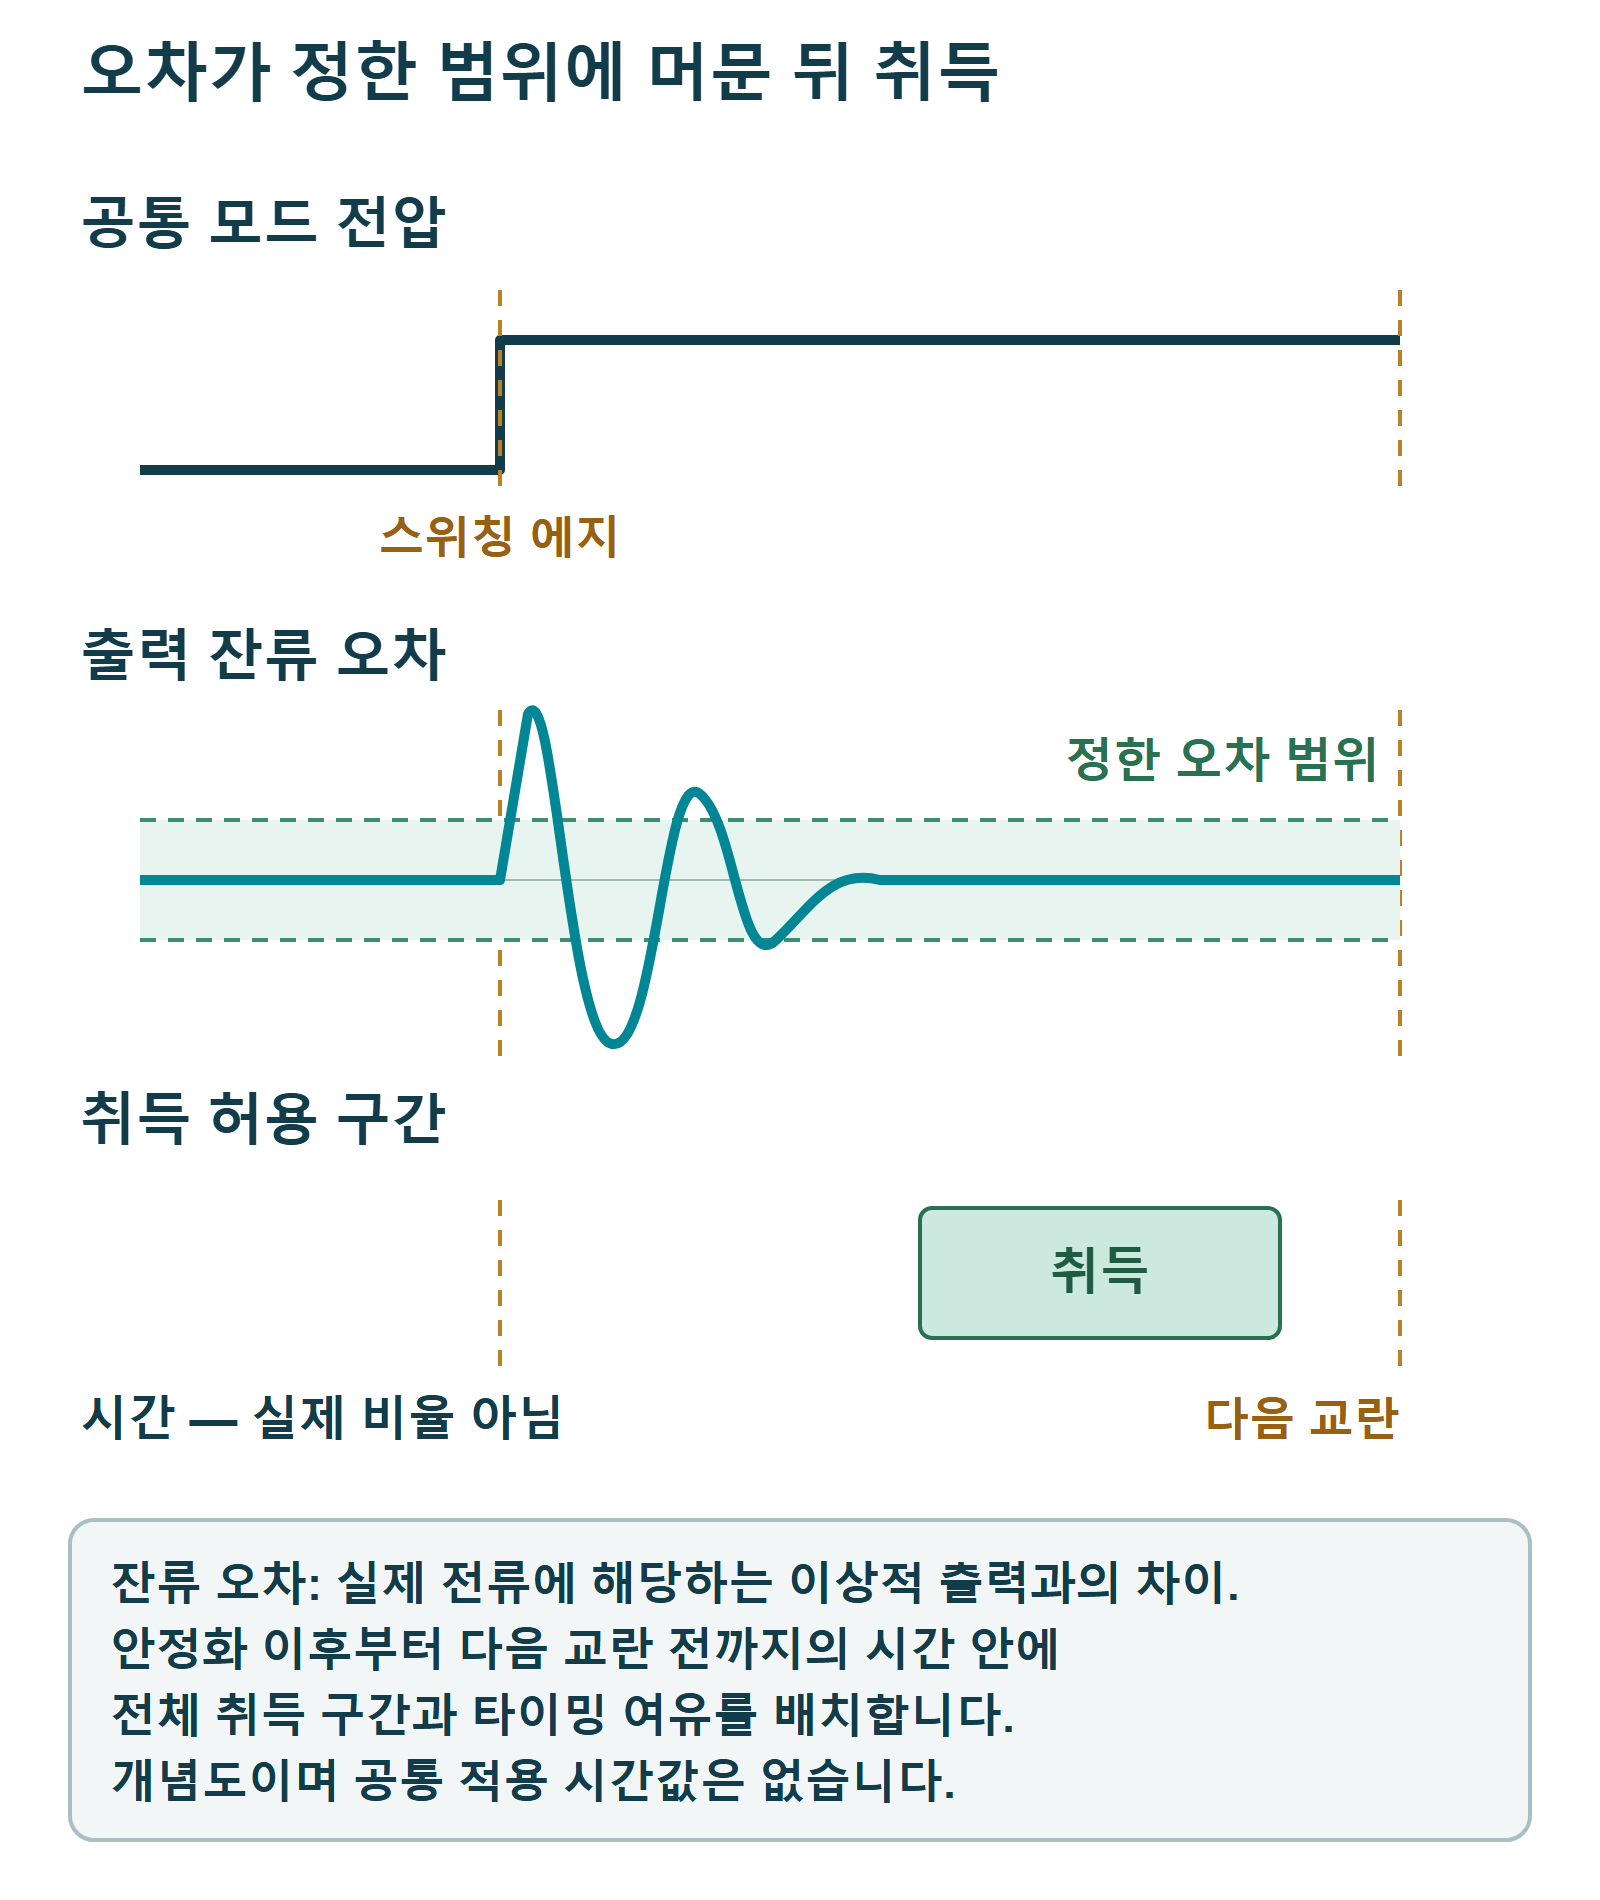
블랭킹(blanking), 곧 측정값을 잠시 사용하지 않는 방법은 유효하지 않은 구간을 제어 루프에서 빼 줄 수는 있지만 물리적 오차를 없애지는 못합니다. 대표 그래프 하나만 보고 블랭킹 구간을 정하지 말고, 아래 체크리스트의 조건을 맞춰 보십시오.
필터는 응답이 시간 예산을 만족할 때만 도움이 됩니다
필터는 고주파 교란을 줄일 수 있지만 응답을 느리게 합니다. 입력단에서는 추가된 직렬 저항이 이득 오차를 만들 수 있으며, INA240 데이터시트 9.1.1절은 이 소자에 입력 필터가 필요하지 않으며 권장되지 않는다고 명시합니다. 이는 해당 소자에 대한 안내이지 모든 경우에 적용되는 금지가 아닙니다.
출력단에서는 필터가 후단 회로가 보는 임피던스(impedance, 변하는 전기 신호에 대한 방해 정도)를 바꾸고 지연을 더합니다. 증폭기가 출력 한계에 도달해 신호를 충실히 재현하지 못하는 포화(saturation)는 필터로 복구되지 않습니다. 이렇게 출력이 한계에서 잘리는 클리핑(clipping)이 발생하면 먼저 회복되어야 합니다. 반면 소신호 안정화(small-signal settling)는 과부하 없이 정상 동작 범위를 유지하면서 작은 변화 뒤에 안정되는 과정입니다. 필터가 안정화, 증폭기 안정성, 후단 부하에 미치는 영향을 확인하고, 다른 설계의 부품값을 그대로 가져오지 마십시오.
공급사 근거는 같은 조건에서 비교하십시오
공개된 예를 하나 들면, 회사 정보에 중국 쑤저우 본사를 밝힌 3PEAK은 TPA133을 모터와 솔레노이드 응용에서 강화된 PWM 리젝션(rejection), 즉 PWM 스위칭에 따른 공통 모드 전압 변화가 출력에 주는 영향을 줄이는 성능을 갖춘 전류 감지용으로 소개합니다(데이터시트 Rev. A.1, 2025년 8월 20일). 이 공급사 설명은 출발점일 뿐이며, 자신의 설계에 필요한 과도 응답 시험 조건과 오차 기준을 요청하십시오. 본사 위치는 부품이 어디에서 생산되는지, 또는 ChinaSemiOps와 어떤 관계가 있는지에 대해 아무것도 말해 주지 않습니다.
이 체크리스트는 모든 증폭기·션트 공급사, 보드 설계자, 모듈 시험 팀에 공통으로 적용되는 일반 항목입니다.
| 맞출 조건 | 공급사에 요청 | 내 설계에서 확인 |
|---|---|---|
| 입력 전압 변동 | 절대 최대와 구분된 동작 범위 | 실제 언더슈트와 링잉 |
| 공통 모드 전압 변화 | 그래프의 변화 크기와 에지 속도 | 내 에지 속도와 전압 변동 폭 |
| 이득과 신호 | 사용한 이득과 차동 신호 | 내 이득과 변화하는 전류 |
| 전원, 출력 기준 전압, 부하, 온도 | 그래프에 사용한 값 | 내 보드에서 동일한 항목 |
| 필터와 후단 부하 | 필터 장착 여부 | 필터와 전체 취득 구간 |
| 오차 기준 | “회복”을 정의하는 오차 범위 | 내 허용 오차, 들어가서 유지 |
| 보증값 또는 대표값 | 어떤 한계가 보증되는지 | 내 여유가 어느 쪽에 의존하는지 |
다음 단계는 허용 오차와 맞춘 조건을 적어 두고, 이를 내 구동 회로의 측정과 비교하는 것입니다. 프로브와 접지선에서 들어오는 픽업은 실제 신호와 구분하십시오. 대역폭이나 DC 제거 성능 수치 하나만으로는 스위칭 에지 이후의 회복을 확인할 수 없습니다. 맞추지 못한 조건은 알 수 없는 것으로 취급하십시오.
함께 읽기
고전력 스위치용 절연 게이트 드라이버는 전력 스위치를 켜고 끄는 회로, 즉 빠른 스위칭 에지의 게이트 구동 쪽을 다룹니다.
주요 1차 자료
- Texas Instruments, SBOA170, 션트와 켈빈 연결 응용 노트 (초판 2016년 10월, 개정 D 2023년 4월, 2026년 10월 22일 확인).
- Analog Devices, AN-1308, Rev. A, 2015년 10월 (공통 모드 전압 변화 응답에 관한 오래된 기초 자료).
- Analog Devices, AN-1321, Rev. 0 (입력 전압 변동에 관한 오래된 기초 자료, 발행 월은 확인되지 않음).
- Texas Instruments, INA240 데이터시트, SBOS662C, 2021년 12월, 9.1.1절.
- 3PEAK, TPA133 데이터시트, Rev. A.1, 2025년 8월 20일 (PDF 개정 이력 기준).
- 3PEAK, About 3PEAK (본사 위치, 2026년 10월 22일 확인).
사진 출처
대표 이미지는 작업대 위의 시제품 미드 마운트 페델렉(pedelec, 페달 보조 전기자전거) 모터 사진으로, 모터 구동의 응용 맥락을 보여 주는 용도로만 사용했습니다. 전류 측정, 고장, 48 V 동작이 확인된 장면은 아닙니다. 사진: Matti Blume / MB-one, Wikimedia Commons, CC BY-SA 4.0. 2025년 4월 10일 촬영, 원본 크롭 유지, 표시용으로 크기만 조정했습니다. 사진 라이선스는 아래 재사용 안내와 별개입니다.
공유하실 때는 이 글의 링크를 함께 남겨 주세요. 글 전체를 재게시하려면 문의하여 허락을 받아 주세요.